


机器人前瞻(公众号:robot_pro)
作者 | 刘俐杉
编辑 | 许丽思
好家伙,现在机器人干活,都开始跨物种组队了!
两台无人叉车默契配合,短短1分钟就完成了装卸任务。
另一边,全向无人装卸车刚干完活,便将货物交给无人物流车接力转运;一台无人物流车刚刚停靠到位,一只四足机器狗就自行规划路线,贴近物流车完成取货。
从装卸、转运到配送,在不同场景中,机器人们已经能自主规划动作,部分设备还能相互配合、接续干活了!
这一幕幕,便发生在浙江中力机械股份有限公司(以下简称“中力股份”)举办的第十一届“双11”活动现场。
活动期间,星源智与中力股份联合打造的全向无人装卸转运、四足机器狗末端配送、双车协同具身装卸及“擎天柱”高位作业四大场景集中亮相,展示双方合作一周年的最新进展。
去年双十一,双方首次联合发布具身装卸技术。如今,他们早已不满足于单点装卸,而是围绕真实物流作业,将具身智能扩展到更多物流作业场景,让机器人参与到环境识别、任务规划、设备协同以及操作实时调整的过程中。
在这一环节中,中力股份负责把本体设备做扎实,星源智负责给本体装上能看懂现场、会规划动作的RoboBrain Pro具身大脑。
四个场景,四种工况,同一套大脑逻辑在运转。在真实场景中,具身智能到底能不能干好活?星源智与中力股份又是如何分工合作的?这四个现场给出了具体的答案。
一、全向无人装卸转运,机器人开始接续完成任务
当货物进入仓库和工厂时,卸货往往是第一步。
而装卸环节的痛点往往集中在对位上。
以飞翼货车侧面装卸为例,车辆需要在有限空间内接近货物、找准入叉位置,在这一过程中,如果车辆侧向移动受限,就可能需要频繁掉头、转向与挪车,影响效率。
同时,货物从货车卸下后,还需要经过厂内转运,才能进入后续仓储和生产环节。
当装卸和转运分别由不同设备完成时,如何让设备之间能够顺畅交接,就成了物流场景必须解决的问题。
此次展示的全向无人装卸转运场景,正是将这两个环节连接起来。
中力股份的全向装卸机器人支持直行、横移、斜行和原地回转,可以通过横移调整位置,斜行接近取货点,减少掉头、挪车的频率。

但只是灵活移动还不够,车辆还需要知道货物在哪里、周围有多少可用空间、该如何移动以及货叉应该如何调整。
星源智基于全向底盘运动学模型,结合货物位置与周围空间,规划车辆移动路线和货叉动作,协调完成接近、对位与装卸。
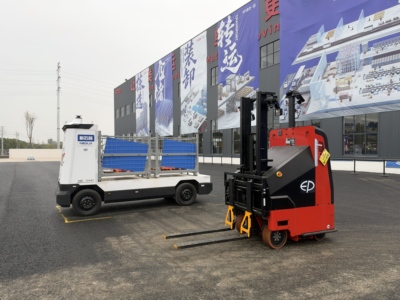
也就是说,系统需要同时考虑底盘如何移动、货叉何时动作,将移动和装卸融成连贯动作。
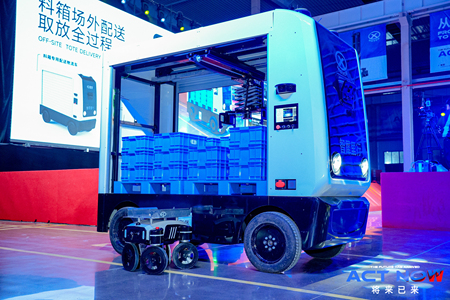
完成货车自主装卸后,接下来的任务就交给了无人物流车。通过不同设备之间任务与状态同步,全向装卸机器人将货物交接给无人物流车,后者再完成厂内自主转运。
这样看来,加入具身智能后,装卸转运这一场景就形成了“货车自主装卸—货物交接—厂内自主转运”的工作流,让多台设备协同合作,提高效率。
二、四足机器狗自主配送,不仅要会走还要会交接
如果说全向无人装卸机器人主要解决货物在货车和厂内的流转问题,那么四足机器狗则将作业范围带到了更靠近最终收货位置的环节。
末端配送不仅要能自主到达,还要能停得准、放得稳。能否将货物准确送到指定位置,并顺利完成交接,也是这一场景的重点。
此次星源智与中力股份展示的四足机器狗末端配送场景,将机械臂自动装货、四足机器狗自主配送,与货架落箱交接连接起来。
在这次展示的配送流程中,机械臂先完成自动装货,再由四足机器狗自主前往指定货架。到达目标位置后,机器狗撤出,让货箱留在指定位置,方便后续取件。

这一过程对机器人的环境感知、定位导航与动作控制能力提出了要求。
首先,机器狗需要知道自己在哪里、应该往哪里走。
星源智提供环境感知、定位导航、路径规划和避障等上层应用能力,系统结合环境信息、机器人自身定位与地图,识别通道、人员、障碍物以及目标交接区域,并据此规划配送路线。
如果配送途中出现临时障碍,或者有人员进入通道,机器人还需要根据现场变化实时调整路线。
机器狗到达货架后,还要解决货箱交接问题。
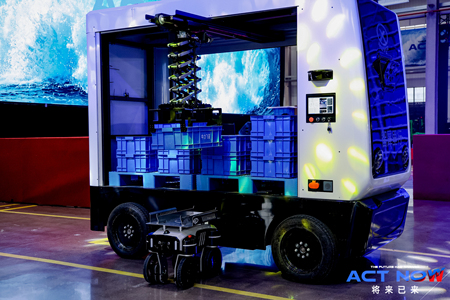
机器人需要判断自身与目标货架之间的相对位置,根据相对位姿调整靠近方向和位置,随后完成落箱与撤出动作。只有当货箱与机器狗真正分离,才算完成这一环节的交接。
装载、配送、进入货架、落箱,再到撤出……整个过程中,机器狗需要不断感知环境、判断位置并调整动作。
将移动和货物交接衔接起来,让机器狗真正进入“最后一公里”是这一场景想要展示的核心价值和突破。
三、双车协同1分钟内完成装卸,视觉反馈实时修正1-2厘米级入叉偏差
如果说前两个场景主要展示了物流作业环节的延伸,那么双车协同具身装卸,则集中体现了星源智具身大脑在任务调度、空间感知和精准操作方面的作用。
一台无人叉车完成装卸,主要考验自身的定位、规划和操作能力。换成两台车同时作业,问题就复杂了不少,需要根据任务进度动态分配工作。
谁先取货、谁负责哪部分任务、两台车在行驶时如何避免作业冲突……这些都是需要调度的内容。

此时就需要星源智的RoboBrain Pro具身智能系统。系统根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调两台车的作业节奏,使其能够在1分钟之内完成协同装卸作业。
不过任务分配只是第一步。两台车能否真正完成配合,还取决于它们是否准确掌握货车和货物的实际位置。
为什么这样说?
在实际作业过程中,货车不一定每次都停在完全相同的位置,托盘和物品摆放位置也可能出现变化。
如果机器人仍然按照预设坐标执行,就可能出现车辆对位不准、货叉无法顺利进入托盘等问题。
为此,系统通过雷视融合感知识别车厢边界、车厢平面,以及托盘和货物位置,根据现场情况调整作业。
在这一过程中,货车边界标定误差由约0.77米降至约0.10米,为车辆接近货物和装卸对位提供更准确的定位依据。
但即便知道托盘在哪里,货叉也不一定能一次准确插入。
托盘底部有专门供货叉进入的孔位,而货叉本身也会受到车辆姿态、行驶位置等因素影响,两者之间稍有偏差,就可能影响入叉动作。
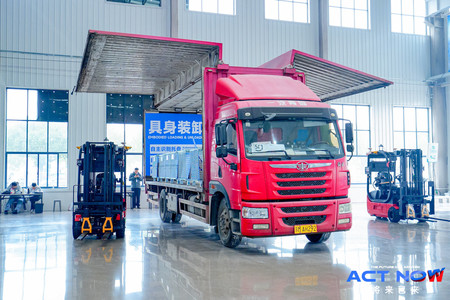
所以当叉车接近托盘后,星源智可通过端侧视觉进一步识别货叉与托盘孔位之间的偏差,并根据实时反馈修正货叉姿态和运动轨迹,实现1—2厘米级入叉偏差的实时修正。
真实的物流现场,工况可能随时变化,要想提高效率,单靠一套固定逻辑往往难以应对。
在这一场景中,依靠星源智的RoboBrain Pro具身智能系统,机器人可以不断获取新的视觉信息,根据现场车辆的实时变化,来修正后续操作。
四、“擎天柱”登上十米高空,视觉判断让机器人不再手抖
除了地面物流作业之外,星源智与中力股份还展示了另一种作业形态,“擎天柱”高位作业机器人。
这款机器人面向十米级高位作业场景,可承担高位货架拣选等任务。
与地面叉车不同,高位作业不仅涉及机器人本体移动,还要让作业机构能够到达高处的目标位置。
此外,需要让整机移动和末端执行器匹配,否则即使机器人已经接近目标,也可能出现执行器和货物位置不匹配的问题。

在这一场景中,星源智 RoboBrain Pro具身大脑负责根据作业指令识别目标,并规划整机移动与作业机构的协同动作。
十米的高位工况下,实现难度也直线上升。
整机的微小移动和机身的晃动都会直接影响到末端执行,这对整机移动和作业机构的配合,以及协调能力都提出更高的要求。
从产品能力来看,在适配场景中,“擎天柱”可承接大量原本依赖人工登高完成的工作,并可进一步拓展至设备检修、高空巡检等场景。
结语:物流场景需要的是懂配合、会调度的机器人
合作一年,星源智与中力展示出的四大场景,将具身智能推入了更多类型、更复杂的物流任务。
在物流场景中,作业方案往往需要因工况而调整。货箱的尺寸、材质千变万化,十米高空与逼仄车厢等极端工况并存,且从装卸到转运任务链条极长。这要求机器人拥有自主推理、长程任务执行和多设备协同能力。
这也代表着,一台面向连续协同作业的机器人,只是完成抓取、搬运和放置是不够的,它还要能够根据现场变化调整动作,与其他设备协同配合,提升作业效率。
这也是星源智和中力此次展示四大场景背后的用意,让具身大脑能够在不同设备、工况、环境下承担感知、规划、调度和操作等工作。
