


机器人前瞻(公众号:robot_pro)
作者 | 王涵
编辑 | 漠影
人的每一个动作,都依赖一套精密的神经系统:大脑系统发出指令,神经通路将信号实时传递到四肢与躯干,身体再根据反馈不断调整。
人形机器人同样如此,它需要一条连接“大脑系统”与“身体”的神经系统,让感知、决策与运动控制产生的海量信息和指令,在整机中实时、稳定地流通。
然而,长期以来,这套“神经系统”都较多沿用海外体系。底层操作系统、通信总线和AI计算芯片等关键环节,仍是国产人形机器人走向规模化必须补齐的能力。
2026年9月28日,东土科技与逐际动力联合发布全国首个搭载国产电子架构的人形机器人,实现国产工业级实时通信能力在人形机器人复杂系统中的首次贯通。
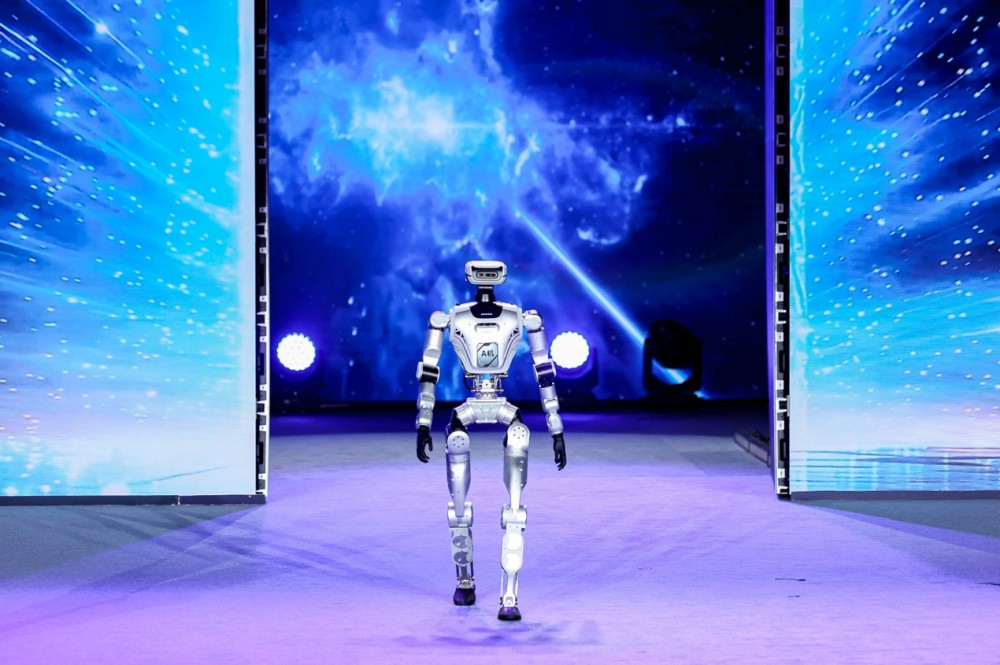
▲东土科技与逐际动力联合发布全国首个搭载国产电子架构的人形机器人
这是国产电子架构首次进入人形机器人整机系统,这意味着,国产人形机器人在本体硬件与大脑系统之外,进一步补齐了底层电子架构这一关键环节,让“大脑、身体与神经系统”开始形成更加完整的自主技术闭环,可以说是具身智能技术发展进程中的历史性时刻。
机器人的神经系统为什么这么重要?这次整机级突破,对具身智能产业又意味着什么呢?
一、加速迈向真实场景,机器人“神经系统”国产化才能拥有定义权
国内人形机器人产业正在急速增长。
国际数据公司IDC于9月29日发布报告称,2026年上半年全球人形机器人出货量接近2.5万台,同比增长432.1%;市场规模超过7.4亿美元,同比增长322.7%。其中,中国市场出货量超1.9万台,占全球比重约77.9%。
市场高速增长的背后,是巨大的场景期待。
家庭服务、商业巡检、公共空间服务……人们期待人形机器人从实验室走向真实世界,脱离遥控器,全自主承担起越来越复杂的任务。
但期待落地和真正落地,是两回事。尤其在商业服务、家庭等实际工作场景中,人形机器人面对的是连续、动态、非结构化的环境:它要思考决策、稳定行走、屈膝弯腰、精准操作、实时避障,还要在与人协作时保证安全。
这对机器人的动作精度和稳定性要求极高。任何一个环节出现延迟、抖动或协同失效,都可能影响任务完成,甚至带来风险。
而动作精度和稳定性,不仅取决于算法和本体硬件,更取决于底层电子架构——也就是机器人的“神经系统”。操作系统、通信总线、AI计算芯片,决定了感知、决策与运动控制之间的信息能否实时、确定地流通。
长期以来,中国机器人产业在底层电子架构上较多沿用海外方案。
当产业规模尚小、应用场景简单时,这一路径可以支撑快速迭代;但当人形机器人走向复杂真实场景,底层架构就不能只是“能用”,还必须能够围绕整机需求持续优化和演进。
只有掌握底层架构的定义权、优化权和演进权,才能支撑机器人长期迭代和规模化落地,因此自主可控必须提前布局。
要解决这一问题,就不能停留在单颗芯片或单个模块的替换,而要经过整机级验证。
二、国产“神经系统”真正上车,考验的是整机系统能力
本次东土科技与逐际动力的合作,前者扮演的是高速“神经系统”的角色。其全国产底层电子架构的核心亮点可以概括为两点:传输速度快、数据承载量大。
传输快,意味着大脑作出的判断能够及时转化为身体的动作;承载大,意味着视觉、语音、力觉、触觉等多模态感知数据,以及决策、控制等信息和指令,能够在机器人各核心系统之间高效流通。
而要让这套底层能力得到真实验证,就需要一个足够复杂的高性能整机平台,逐际动力的作用由此突显。
逐际动力拥有本体硬件的原创设计与制造、大小脑融合技术和人形大脑系统COSA三大核心技术,并持续推进机器人全自主能力。这一目标决定了其技术体系形成一条从“大脑判断”到“身体动作”的完整链路。
驱动这条链路的,是逐际动力自研的人形大脑系统COSA。
COSA是一套面向真实物理世界的智能系统,承担机器人从理解任务到输出全身动作的认知、技能与运控调度。
具体而言,它采用S2、S1、S0三层架构:S2层理解任务并作出决策,S1层将任务转化为具体技能,S0层负责平衡与全身运动控制。
三层之间必须持续交换信息——S2层的决策要下发为S1层的技能,S1层的技能要拆解为S0层的控制指令,而S0层需要以毫秒级频率持续运行,根据机器人本体状态实时调整动作,并将状态信息不断回传上层。
逐际动力通过大小脑融合技术,将高阶认知、技能执行与全身运控深度协同,形成从决策、执行到反馈的完整闭环。
而这一闭环,最终需要落到真实机器人本体上运行和验证。本次国产电子架构的整机适配,正是基于逐际动力全尺寸人形机器人Oli展开。
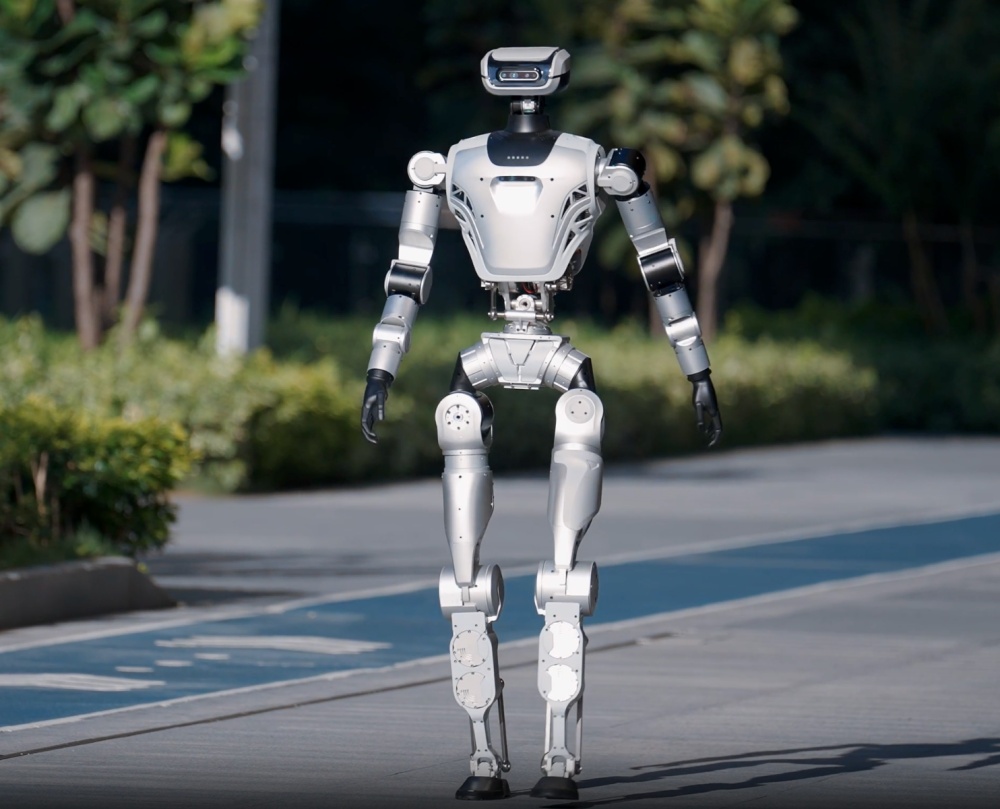
▲逐际动力全尺寸人形机器人Oli
一方面,Oli有足够复杂的物理结构,能够给底层电子架构带来真实、高强度的负载考验:其身高165cm、31个机身自由度,并采用通用构型与模块化软硬件结构。
31个自由度意味着需要对31个关节实现独立控制。弯腰、伸手、转身等动作,要求腰部、双腿、单臂多组关节实时协同,任何时序错位都可能造成重心偏移,甚至引发动作失败,这对机器人的底层电子架构提出了极高要求。
另一方面,Oli已经跑通了从大脑决策到全身动作执行的完整闭环。
2026年7月,搭载COSA 0.5的Oli,实现无遥操运行,在国内率先全自主完成家庭场景复杂长程移动操作任务,也是国内首个达成该能力的全尺寸人形机器人。

▲搭载COSA 0.5的Oli自主完成家务
正是依托这样的硬件本体、人形大脑系统、与大小脑融合技术,逐际动力可以在真实任务中,检验东土科技国产电子架构在实时通信、数据承载、系统稳定性与整机协同等方面的综合能力。。
三、打通机器人国产化的“最后一公里”,东土科技与逐际动力给出中国方案
技术底座之上,逐际动力的生态效应正在显现。
今年9月,逐际动力与英汉思动力联合研发的具身网球机器人亮相比利·简·金杯深圳总决赛,与网球名将王蔷完成实时对抗;同月,物理AI公司ZINOVA基于逐际动力TRON 2双臂机器人完成混凝土倾覆板缩比施工演示。
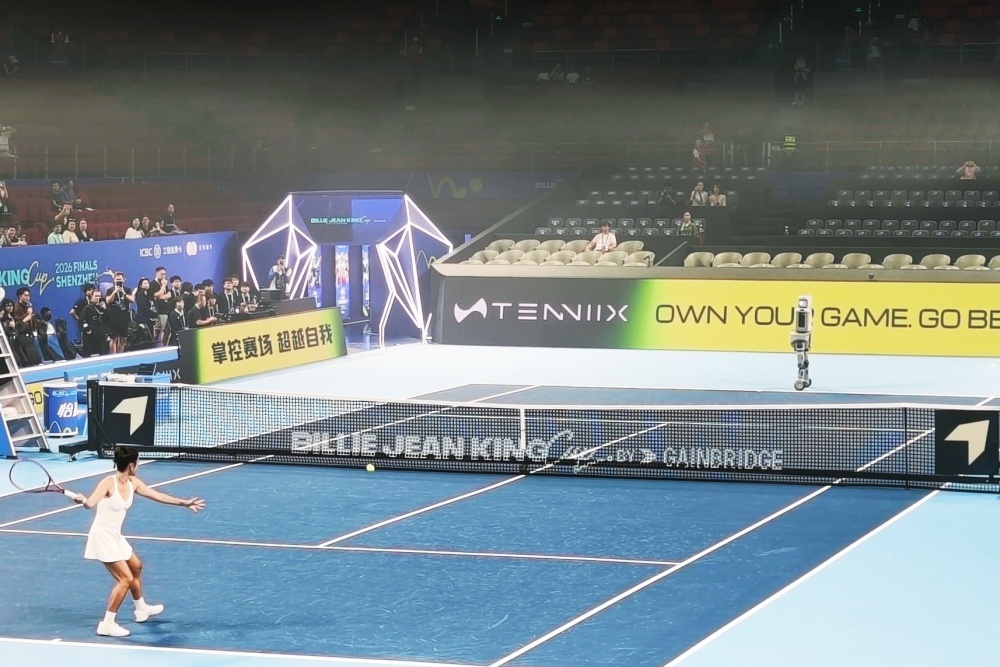
▲具身网球机器人与王蔷互动
逐际动力的整机平台已经进入多种场景和国内外市场,生态边界正在快速扩展。
生态越广阔,机器形态越丰富,国产电子架构进入的真实工况就越多。逐际动力正通过整机平台、开放的技术底座和全球生态,把经过验证的国产电子架构带向更多场景。
未来,当国产电子架构在足够多场景中反复验证,就有可能从“适配场景”走向“定义标准”。
结语:具身智能的下一程,比的是生态和体系
逐际动力与东土科技跑通整机适配后,国产电子架构第一次以系统级方案进入人形机器人,这意味着整机厂商在底层方案上多了一个经过验证的国产选项,底层技术企业也获得了一个可复用的整机验证平台。
产业链上下游之间的关系,由此从各自摸索转向整机协同。
但验证只是开始。自主可控的能力,需要整机厂、底层技术企业、开发者和场景方共同参与,在真实任务中持续迭代,才能形成可规模化的生态。
